
SCmotion V4.4.23 更新:用户手册与软卡 SDK 编程手册上线
SCmotion 当前版本更新至 V4.4.23,两份配套手册同步上线。从 EtherCAT 组态、仿真与真机调试,到 C / C++ / C# 上位机集成,工程开发与设备交付有了更完整的资料入口。
SCATECH 编辑部
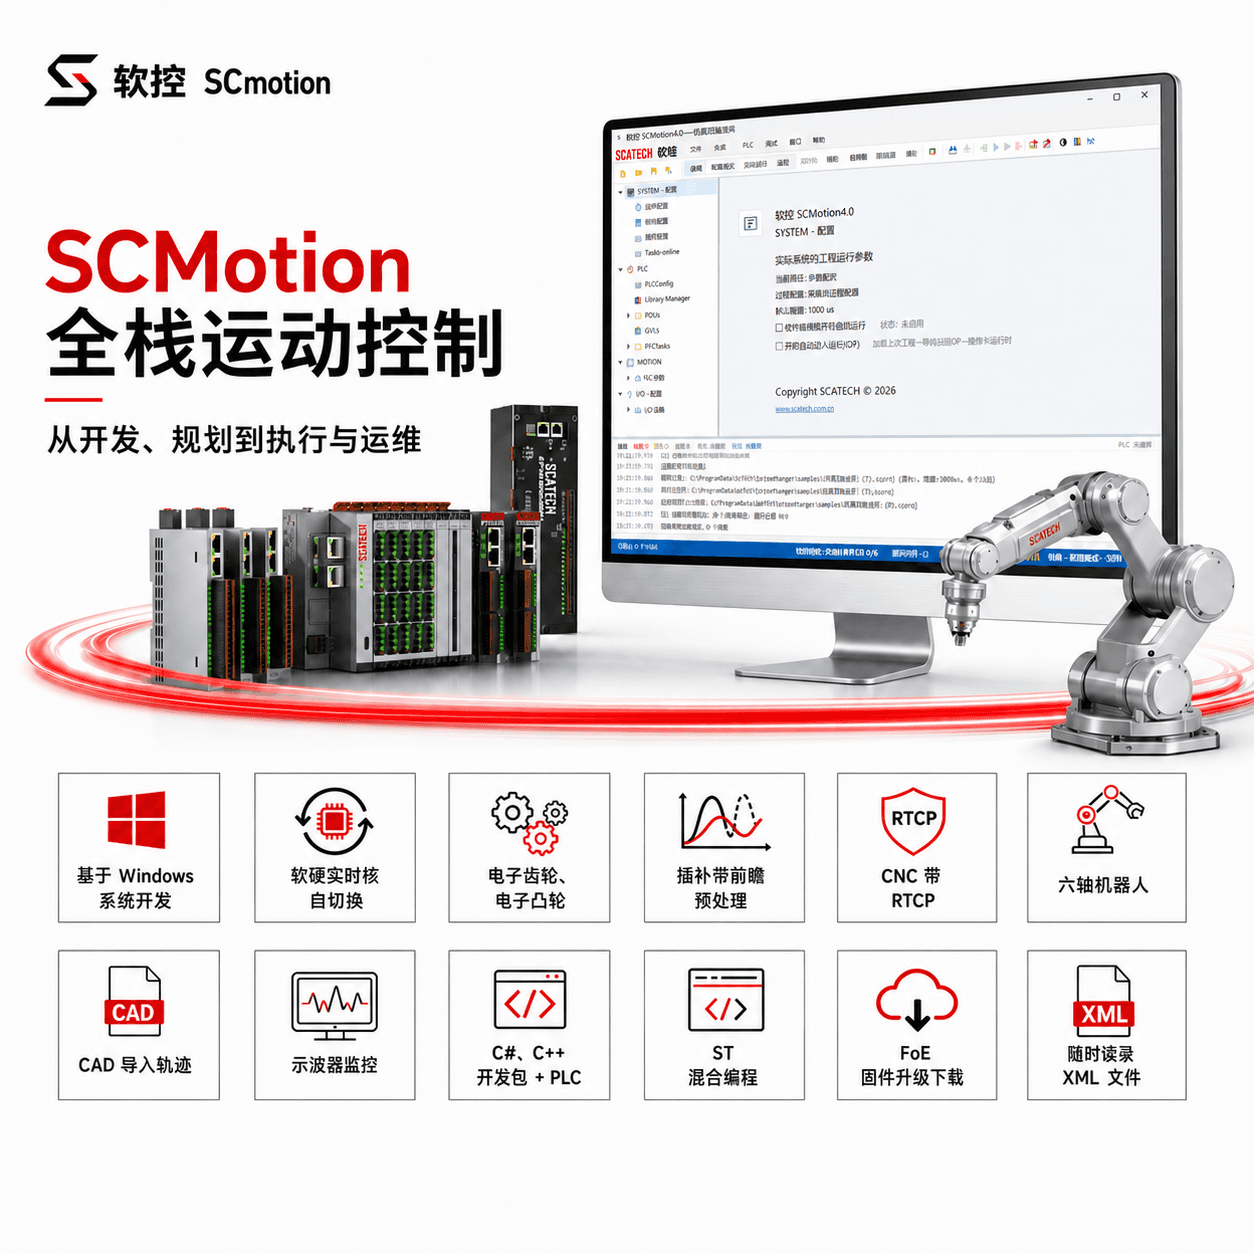
当前版本 V4.4.23;用户使用手册与软卡 SDK 编程手册可直接下载。
从总线组态到上位机开发,围绕同一套工程工作
SCATECH 软控的 SCmotion 是运行于 Windows x64 电脑上的 EtherCAT 主站与软件运动控制器。通过适配的 Intel 网卡连接伺服驱动器、步进驱动器及 I/O 模块,在主软件中完成工程、总线、从站与轴参数配置,无需额外运动控制卡。
当前软件版本为 V4.4.23。官网同步发布《SCMotion 4.0 用户使用手册》和《SCMotion 软卡 SDK 编程手册》,文档均为 2026 年 10 月发布的 V1.0,标注适用软件为 4.4.16 及以上。手册名称中的 4.0 表示产品系列,不代表当前安装包版本。
先仿真,再把第一根真实轴调通
用户使用手册按仿真、配置调试、实时运行三种模式组织操作。未接硬件时,可在仿真环境中验证工程、轴、插补、CNC、机器人与 SDK 客户程序;接入真实设备后,再完成网卡接管、从站扫描、建轴映射、激活配置和进入 OP 的调试步骤。
总线部分覆盖 ESI 设备库、拓扑对比、PDO 过程数据、启动参数、CoE 在线读写及从站 I/O 功能测试。工程人员可以沿同一条流程完成接入、调试和问题定位。
运动控制部分涵盖单轴点动、定位与回零、多轴插补与 CAD 导入、CNC 与 G 代码、电子齿轮、电子凸轮,以及 Delta、SCARA 和六轴串联机器人。各功能的参数、支持范围及限制均可在手册对应章节查阅。
用 C / C++ / C# 把运动能力接入自研上位机
软卡 SDK 编程手册面向自行开发设备界面与控制程序的工程师。C 动态库与 .NET 接口采用同名同参的 SCM_* 指令,覆盖连接、控制权、总线、轴运动、数字量与模拟量 I/O、插补、齿轮、凸轮、CNC、机器人和诊断。
推荐调用顺序是先连接主软件,再获取控制权,确认总线与轴状态后发送指令,并持续读取状态判断完成或故障。指令受理成功不等于运动完成;正式程序需要检查返回码、异步状态和控制权。
手册还介绍 C# WinForms / WPF 与 C++ Qt 的 20 个功能案例及工程配置方法。案例工程需使用配套案例包,两份 PDF 提供操作与接口说明。
按实际设备确认实时配置与周期
SCmotion 提供独占核与共享核两档实时形态。手册给出的周期参考为独占核 250 μs、共享核 2 ms;可用周期与轴数受电脑配置、网卡、总线拓扑、PDO 数据量及从站固件共同影响,应在实际设备上验证。
认证网卡范围为 Intel I210 / I211 / I350 / I217 / I218 / I219,不支持 I225 / I226 及非 Intel 网卡。选型前可结合网卡型号、控制器配置和目标周期向工程师确认。
两份手册在产品页和下载中心开放直接下载。V4.4.23 安装包沿用登记申请方式,提交公司、姓名和联系方式后由工作人员审核发送。